

Перегляди: 0 Автор: Редактор сайту Час публікації: 2026-07-08 Походження: Сайт


Перехід від традиційної ручної установки імплантатів до ортопедично спланованої цифрової хірургії більше не є футуристичною концепцією — це основа для прогнозованих клінічних результатів. Розміщення від руки значною мірою залежить від досвіду оператора, вводячи змінні кута, глибини та анатомічної близькості, що може поставити під загрозу як безпеку пацієнта, так і кінцеву фазу відновлення. Прийняття a Digital Surgical Guide усуває розрив між віртуальним плануванням лікування та фізичним виконанням, забезпечуючи встановлення імплантату саме там, де вимагає остаточний протез. Цей посібник оцінює технічні вимоги, інтеграція робочого процесу та економічні компроміси впровадження керованої хірургії. Ми розглянемо точні клінічні кроки, необхідні для переходу від базового підходу від руки до повністю інтегрованого цифрового робочого процесу. Ви побачите, як конкретні інструменти та програмне забезпечення поєднуються, щоб створити передбачуване хірургічне середовище. Мета полягає в тому, щоб усунути припущення та покладатися на точні дані для кожної остеотомії.
Ортопедична точність: цифрові хірургічні напрямні перетворюють 3D-віртуальне планування (об’єднання CBCT та інтраорального сканування) у фізичні шаблони, обмежуючи траєкторію та глибину свердління субміліметровими допусками.
Взаємозалежність робочого процесу. Успішна контрольована хірургія спирається на сувору цифрову екосистему, що вимагає точного збору даних, точного налаштування програмного забезпечення та правильного використання компонентів, таких як сканований корпус, для відновлення безперервності.
Міждисциплінарний проект: Посібник служить фізичним синтезом клінічного плану, сприяючи безперебійному спілкуванню та узгодженню між реставраційним стоматологом, спеціалістом-хірургом і лаборантом.
Внутрішнє виробництво проти стороннього виробництва: практики повинні зважити капітальні витрати та криву навчання внутрішнього 3D-друку з поточними витратами та часом виконання посібників, виготовлених у лабораторії.
Зменшення ризику: Хоча напрямні значно знижують анатомічні ризики, лікарі повинні активно керувати новими змінними, такими як перевірка посадки напрямних, термоконтроль під час свердління та неточності злиття програмного забезпечення.
Зміст
Хірургічний посібник складається з біосумісної основи з акрилу або фотополімерної смоли, призначеної для щільного прилягання до існуючого зубного ряду, слизової оболонки або кістки пацієнта. Ви знайдете оглядові вікна, стратегічно розташовані вздовж оклюзійної або щічної сторони. Ці вікна дозволяють клініцистам візуально перевірити повну посадку перед початком будь-якого свердління. Металеві гільзи свердла вбудовані в смолу. Ці втулки визначають точний кут і глибину хірургічних свердел. Фрикційна посадка між шпонкою свердла та металевою втулкою запобігає відходу бору від запланованої осі. Виробники використовують гільзи різного діаметру залежно від конкретної системи імплантатів. Ви повинні підібрати направляючу втулку до того хірургічного набору, який плануєте використовувати. Використання невідповідних компонентів призводить до миттєвих помилок траєкторії. Сама смоляна основа має бути достатньо жорсткою, щоб протистояти деформації під дією бічних сил, що застосовуються під час остеотомії.
Подумайте про посібник як про фізичну дорожню карту, яка обмежує виконання хірургічних вправ заздалегідь запланованим шляхом. Це повністю усуває інтраопераційні припущення. Зафіксувавши свердло на певній траєкторії, напрямна забезпечує ідеальне узгодження остеотомії з віртуальним планом. Вам більше не потрібно дивитися на кути відносно сусідніх зубів. Направляюча змушує вашу руку перевести в правильне положення. Якщо пацієнт трохи рухається, направляюча рухається разом з ним, зберігаючи відносну траєкторію. Саме це фізичне обмеження відрізняє керовану хірургію від навігації від руки. Ви покладаєтеся на фізичні межі металевої гільзи, а не на своє візуальне просторове сприйняття. Це механічне обмеження є основним механізмом для зменшення людської помилки під час послідовності буріння.
Сучасна імплантологія перейшла від встановлення імплантату там, де кістка найбільша, до планування ідеального результату відновлення. Зараз клініцисти проектують місце операції, щоб підтримувати запланований протез. Ви починаєте з проектування остаточної корони в програмному забезпеченні. Потім ви розташовуєте імплантат віртуально, щоб підтримувати певний дизайн коронки. Якщо в ідеальному положенні імплантату недостатньо кісткової тканини, ви плануєте провести процедуру трансплантації, а не змінювати положення імплантату. Цей ортопедичний підхід забезпечує оптимальну естетику та біомеханічну функцію. Це запобігає ситуаціям, коли імплантат ідеально інтегрований у кістку, але його неможливо належним чином відновити. Ви уникаєте позаосьового навантаження та поганих профілів виходу, дозволяючи кінцевій реставрації визначати початкову точку хірургічного втручання.
Пілотні направляючі лише диктують траєкторію та глибину початкової остеотомії. Вони залишають подальші етапи свердління на розсуд хірурга. Ви використовуєте пілотну направляючу, щоб встановити початкову глибину та кут, а потім знімаєте її, щоб закінчити сайт від руки. Повністю керовані системи контролюють кожну послідовність свердління, включаючи остаточне встановлення імплантату. Ви використовуєте серію свердлильних шпонок, які збільшуються в діаметрі, і всі вони підходять до однієї головної втулки. Це забезпечує максимальну точність протягом усієї процедури. Повністю керовані системи потребують спеціального хірургічного набору, призначеного для керованої хірургії. Ці комплекти мають довші свердла для компенсації висоти направляючої втулки. Ви повинні враховувати цю додаткову довжину при оцінці відкривання рота пацієнта.
Розміщення від руки часто призводить до вищих статистичних відхилень щодо апікального положення та кутових розбіжностей порівняно з керованим розміщенням. Керована хірургія обмежує ці відхилення субміліметровими допусками. Ви можете очікувати середнє відхилення менше 1 мм у точці входу та менше 1,5 мм у вершині з добре підігнаною напрямною. Хірургія від руки часто перевищує 2 мм відхилення на верхівці, особливо в недосвідчених руках. Кутові відхилення в хірургії від руки можуть легко перевищувати 5 градусів. Керована хірургія зазвичай підтримує кутове відхилення нижче 3 градусів. Такого рівня точності важко досягти постійно вручну, незалежно від досвіду оператора. Фізичне обмеження направляючої втулки усуває природне тремтіння та візуальні прорахунки, властиві людським рукам.
Цифрові гіди забезпечують жорсткі зупинки та фіксовані траєкторії, щоб уникнути критичних структур. Це істотно знижує ризик пошкодження нижнього альвеолярного нерва, ментального отвору та верхньощелепної пазухи під час остеотомії. Ви плануєте зону безпеки 2 мм навколо нерва в програмному забезпеченні. Направляюча фізично запобігає свердлу від порушення цієї зони безпеки. Фланець свердла торкається верхньої частини металевої втулки, миттєво зупиняючи вертикальне просування. Цей механічний упор набагато надійніший, ніж спостереження за відмітками глибини на обертовому борі, покритому кров’ю та слиною. Ви можете оперувати з більшою впевненістю в задніх ділянках нижньої щелепи, де нервовий шлях є складним. Посібник діє як страховий поліс від катастрофічних анатомічних ушкоджень.
Попереднє планування положення імплантату визначає оптимальні профілі появи, співвідношення коронки та імплантату та естетику м’яких тканин. Це гарантує, що остаточна реставрація не відрізняється від природного зубного ряду та гармонійно функціонує в ротовій порожнині. Ви можете спланувати точну глибину платформи імплантату відносно запланованого ясенного краю. Це запобігає просвічуванню металевого коміра крізь тонку тканину. Ви також переконаєтеся, що отвір для доступу до гвинта виходить через пояс передніх зубів або центральну ямку задніх зубів. Це дозволяє використовувати реставрації з гвинтовою фіксацією, які, як правило, є кращими перед варіантами з цементною фіксацією. Керівництво гарантує, що фізичний імплантат ідеально відповідає цьому віртуальному плану.
Передбачуваність керованого встановлення полегшує точне попереднє виготовлення тимчасових реставрацій. Це дозволяє клініцистам впевнено виконувати сценарії негайного завантаження. Ви знаєте, що імплантат з’явиться саме там, де було заплановано, тому попередньо відфрезерована тимчасова коронка підійде з мінімальними коригуваннями. Ви можете попросити лабораторію попередньо розмолотити ще до операції. Після того, як імплантат буде встановлено через напрямну, ви прикріплюєте тимчасовий циліндр і берете попередньо відфрезеровану коронку. Це значно скорочує час роботи крісла під час складних безпосередніх навантажень. Це також забезпечує пацієнту негайний естетичний результат, не чекаючи лабораторії після операції.
Клінічна метрика |
Хірургія від руки |
Керована хірургія |
|---|---|---|
Верхівкове відхилення |
Часто перевищує 2,0 мм |
Постійно менше 1,5 мм |
Кутове відхилення |
Змінна, часто > 5 градусів |
Обмежено до < 3 градусів |
Контроль глибини |
Візуальна опора на маркування бора |
На рукавах жорсткі механічні стопори |
Провізіоналізація |
Потрібне інтраопераційне виготовлення |
Дозволяє попереднє виготовлення тимчасових виробів |
Хірургічний час |
Більш тривале інтраопераційне прийняття рішень |
Скорочений робочий процес, орієнтований на виконання |

Напрямні з опорою на зуби ідеально підходять для випадків однозубої або часткової беззубості. Вони забезпечують високу точність і стабільність, оскільки спираються безпосередньо на сусідній природний зубний ряд. Тверда тканина зубів забезпечує жорстку основу, яка не стискається під тиском. Ви розробляєте направляючу, щоб вона замикала вирізи сусідніх зубів. Це забезпечує чудове утримання під час послідовності свердління. Ви повинні переконатися, що внутрішньоротове сканування ідеально відображає оклюзійну анатомію, щоб гарантувати хороше прилягання. Будь-яке спотворення в скануванні призведе до хитання напрямної. Ви завжди повинні перевіряти відповідність на роздрукованій моделі до прибуття пацієнта. Напрямні з опорою на зуби є найпоширенішим і найточнішим типом хірургічних напрямних, які використовуються в щоденній практиці.
Ці напрямні застосовуються в повністю беззубих дугах. Вони вимагають протоколів подвійного сканування та використання анкерних штирів для стабілізації. Клініцисти повинні ретельно впоратися з проблемами пружності тканин, щоб забезпечити точне розміщення та свердління. М’яка тканина стискається під тиском, що може змінити траєкторію направляючої. Ви повинні використовувати жорстку реєстрацію прикусу, щоб установити напрямну в правильному положенні перед розміщенням анкерних штифтів. Анкерні штифти фіксують напрямну в щічній кістці, запобігаючи руху під час остеотомії. Для максимальної стабільності зазвичай потрібно три-чотири анкерних штиря, розподілених по арці. Протокол подвійного сканування передбачає сканування існуючого зубного протеза пацієнта за допомогою рентгенографічних маркерів, а потім сканування пацієнта, який носить протез. Це вирівнює профіль м’яких тканин із підлеглою кісткою.
Направляючі з кістковою опорою використовуються у випадках, коли потрібна значна редукція кістки або складна анатомічна пластика. Вони вимагають більшого відображення клаптя, щоб сидіти безпосередньо на кістковому гребені. Ви використовуєте ці напрямні, коли м’які тканини занадто товсті або рухливі, щоб забезпечити стабільну основу. Направляюча спирається безпосередньо на кістку, забезпечуючи абсолютну стабільність під час великих хірургічних втручань. Ви повинні відобразити слизово-надкостничний клапоть на всю товщину, щоб повністю відкрити кістку. Будь-які мітки з м’яких тканин, що залишилися, завадять правильній посадці напрямної. Ці направляючі часто використовуються у випадках негайного навантаження на повну арку, коли потрібно зменшити рівень кістки, щоб створити відновний простір. Сама направляюча може включати шаблон для зменшення кісткової тканини, щоб направляти пилку або бор під час процесу вирівнювання.
Точне віртуальне планування вимагає отримання даних високої роздільної здатності DICOM для візуалізації кістки та анатомії. Ви виконуєте КЛКТ, щоб визначити точний об’єм і щільність доступної кістки. Ви повинні переконатися, що пацієнт повністю нерухомий під час сканування, щоб запобігти артефактам руху. Ці дані DICOM поєднуються з даними STL/PLY, отриманими під час внутрішньоротового сканування. Внутрішньоротове сканування з високою точністю фіксує топографію поверхні та зубний ряд. Ви скануєте дуги та реєстрацію прикусу. Внутрішньоротовий сканер забезпечує набагато чіткіше зображення зубів, ніж КЛКТ. Вам потрібні обидва набори даних, щоб правильно спланувати справу. КЛКТ показує, де знаходиться кістка, а внутрішньоротове сканування показує, де знаходяться зуби та м’які тканини.
Цифрові робочі процеси дозволяють співпрацювати в реальному часі та обмінюватися файлами в хмарі. Хірург, стоматолог-реставратор і лаборант можуть переглянути та затвердити план перед початком виготовлення. Ви завантажуєте об’єднані набори даних на хмарну платформу. Стоматолог-реставратор проектує ідеальне положення коронки. Потім хірург встановлює віртуальний імплантат для підтримки цієї коронки, уникаючи анатомічних небезпек. Лаборант перевіряє, чи заплановане положення дозволяє забезпечити належну товщину матеріалу та профіль виходу. Кожен підписує план цифровим способом. Це усуває непорозуміння та гарантує, що всі сторони працюють над однаковою метою. Це запобігає поширеному сценарію, коли хірург встановлює імплантат, який реставраційний стоматолог не може відновити.
Вирівнювання двох наборів даних у програмному забезпеченні для планування імплантації є критично важливим технічним процесом. Ви імпортуєте файли DICOM і STL у програмне забезпечення для планування. Потім ви визначаєте спільні орієнтири в обох наборах даних, наприклад, кінчики зубів, що залишилися. Програмне забезпечення використовує ці орієнтири для з’єднання двох файлів. Ви повинні перевірити точність цього злиття, перевіривши зрізи поперечного перерізу. Контури зубів STL мають повністю збігатися з рентгеноконтрастними контурами зубів у даних DICOM. Якщо злиття буде неточним, хірургічний напрямник не підійде до рота пацієнта. Ви повинні зосередитися на зменшенні розсіювання під час CBCT сканування. Металеві реставрації створюють розкид, який затемнює анатомію зуба, що ускладнює процес зрощення. Можливо, вам знадобиться використати рентгеноконтрастну реєстрацію прикусу, щоб розділити дуги та покращити видимість.
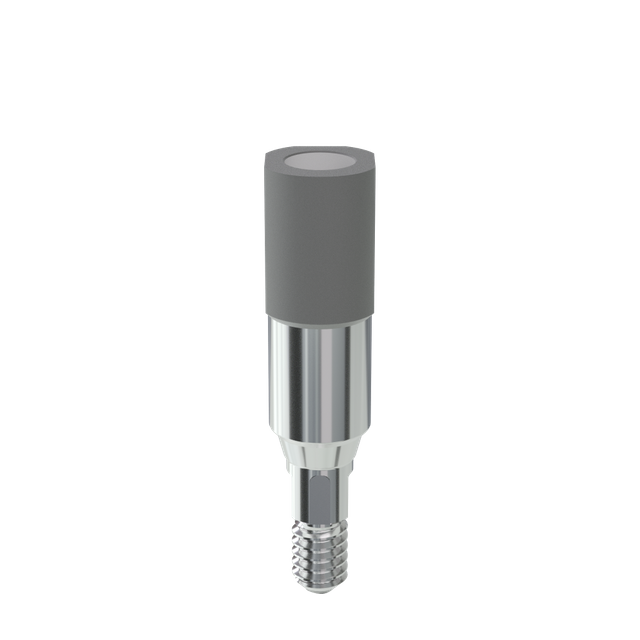
The Функція Scan Body функціонує після встановлення або під час фази негайного завантаження, щоб точно передавати 3D-положення та кути кута імплантату в програмне забезпечення CAD. Ви вкручуєте корпус сканера в фіксатор імплантату. Потім ви використовуєте внутрішньоротовий сканер, щоб зафіксувати геометрію сканованого тіла відносно сусідніх зубів. Програмне забезпечення CAD розпізнає конкретну форму тіла скану та обчислює точне положення платформи імплантату. Це гарантує, що відновна фаза виконується з тією ж точністю, що й хірургічна. Вам не потрібно знімати брудні фізичні відбитки. Цифровий відбиток швидший, чистіший і точніший. Тіло сканування є критично важливою ланкою між фізичним імплантатом у кістці та віртуальною моделлю, яка використовується для розробки кінцевої коронки.
Отримайте КЛКТ-сканування високої роздільної здатності (формат DICOM).
Виконайте внутрішньоротове сканування дуг і прикусу (формат STL/PLY).
Імпортуйте обидва набори даних у програмне забезпечення для планування імплантації.
Вирівняйте набори даних за допомогою загальних зубних орієнтирів.
Спроектуйте віртуальну реставрацію на основі ідеальної оклюзії.
Розмістіть віртуальний імплантат для підтримки запланованої реставрації.
Спроектуйте хірургічну направляючу навколо запланованої траєкторії імплантації.
Експорт дизайну посібника для 3D-друку.
Власне виробництво потребує початкових інвестицій у клінічні 3D-принтери, біосумісні смоли, схвалені FDA, і автоматизовані станції промивання/затвердіння. Вам потрібен принтер із високою роздільною здатністю, щоб переконатися, що гільзи свердла ідеально підходять. Вам також потрібен спеціальний простір для друкарського обладнання, оскільки смоли можуть бути брудними та виділяти запахи. Практики повинні оцінити, чи виправдовує обсяг імплантатів ці капітальні витрати. Якщо ви встановлюєте лише кілька імплантатів на місяць, доручення лабораторії є економічно ефективнішим. Якщо ви встановлюєте кілька імплантатів на тиждень, принтер швидко окупиться. Вам також потрібно врахувати вартість ліцензій на програмне забезпечення для планування та поточні витрати на смолу та обслуговування принтера.
Власний друк дозволяє виготовити посібник того ж дня. Це дуже корисно для екстрених випадків або пацієнтів, які подорожують з-за міста. Ви можете сканувати пацієнта вранці, спланувати випадок під час обіду та роздрукувати посібник для післяобідньої операції. Зовнішні зуботехнічні лабораторії зазвичай потребують 3-5 днів. Це вимагає повторного запису на операцію, що затримує лікування та збільшує ризик того, що пацієнт передумає. Власний друк дає вам повний контроль над графіком. Якщо посібник зламався або не підійшов, ви можете скоригувати дизайн і негайно передрукувати його. Ви не залежите від затримок у доставці чи завантажених лабораторій.
Внутрішня друкарня створює тягар регулювання та забезпечення якості. Ви виступаєте в якості виробника, коли друкуєте хірургічний посібник. Практики повинні керувати калібруванням принтера, поводженням зі смолою та суворими протоколами постобробки. Ви повинні промити надрукований посібник в ізопропіловому спирті протягом певного часу, щоб видалити незатверділу смолу. Потім ви затвердієте напрямну в УФ-камері для досягнення остаточної біосумісності та міцності. Якщо ви пропустите ці кроки, напрямна може бути токсичною для тканини пацієнта або занадто слабкою, щоб витримати зусилля свердління. Ви повинні задокументувати свої процедури технічного обслуговування та калібрування, щоб забезпечити постійну стабільність розмірів. Аутсорсинг лабораторії перекладає цю відповідальність і тягар контролю якості на спеціальну установу.
Погане розміщення провідника може бути результатом спотворення внутрішньоротового сканування, невидаленого зубного каменю або тісного міжзубного контакту. Якщо направляюча не сидить повністю, траєкторія свердла буде змінена, що призведе до неточної установки імплантату. Клініцисти повинні перевірити відповідність за допомогою оглядових вікон перед початком послідовності свердління. Ви повинні дивитися через вікна, щоб переконатися, що смола лежить на одному рівні з оклюзійними поверхнями зубів. Якщо є зазор, провідник не сидить. Можливо, знадобиться підкоригувати внутрішню поверхню направляючої або видалити зубний камінь із зубів пацієнта. Завжди перевіряйте посадку на надрукованій моделі перед операцією. Якщо він не підходить під модель, він не підійде пацієнту.
Обмежений доступ теплоносія через напрямні втулки збільшує ризик некрозу кістки. Металева втулка блокує зовнішнє зрошення від досягнення ріжучої кромки бора. Перегрів кістки призводить до відмови імплантату. Методи пом'якшення включають використання насосних рухів бура. Ви свердлите на кілька міліметрів, витягуєте бор, щоб впустити охолоджуючу рідину, а потім свердлите глибше. Ви також повинні використовувати сівалки з внутрішнім зрошенням, якщо ваша система їх підтримує. Ці свердла подають охолоджуючу рідину безпосередньо до кінчика бора через порожнистий канал. Завжди використовуйте охолоджений фізіологічний розчин для зрошення під час керованої операції. Зберігайте швидкість свердління в межах, рекомендованих виробником, щоб мінімізувати виділення тепла.
Обмежене відкривання рота в задніх областях може фізично перешкоджати використанню довгих керованих свердел і рукавів. Керована хірургія потребує більшого вертикального зазору, ніж операція вільною рукою, оскільки свердло має пройти через направляючу втулку, перш ніж увійти в кістку. Клініцисти повинні оцінити анатомію пацієнта на етапі планування. Ви можете виміряти максимальний отвір пацієнта та порівняти його з довжиною вузла керованого свердла. Якщо пацієнт не може відкрити достатньо широко, ви не можете використовувати повністю спрямовану систему в задній частині. Можливо, вам доведеться скористатися пілотним посібником або повернутися до розміщення від руки. Не вставляйте свердло в гільзу з силою, якщо пацієнт не може відкрити її належним чином, оскільки це змінить траєкторію та пошкодить наконечник.
Керована хірургія не замінює хірургічну майстерність. Це інструмент, який підвищує точність, але вимагає глибокого розуміння хірургічних принципів. Клініцисти повинні підтримувати можливість перервати контрольований протокол і повернутися до техніки вільної руки, якщо виникають інтраопераційні відхилення. Якщо направляюча ламається або не встановлюється належним чином, ви повинні знати, як закінчити корпус без неї. Ви також повинні вміти розпізнавати, коли віртуальний план має недоліки. Якщо щільність кісткової тканини на відчуття відрізняється від очікуваної, ви повинні відповідно скоригувати свій протокол свердління. Почніть із простих однозубних випадків, щоб здобути впевненість у робочому процесі, перш ніж намагатися комплексної реабілітації повної дуги. Крива навчання передбачає опанування програмного забезпечення та фізичне поводження з компонентами посібника.
Цифрові хірургічні посібники є незамінним інструментом для досягнення ортопедичних результатів, зниження хірургічної захворюваності та підвищення прогнозованості відновлення. Вони усувають припущення щодо встановлення імплантатів і замінюють його виконанням на основі даних. Компанії, як KETAI відіграє ключову роль у цій екосистемі, функціонуючи як провідний партнер у цифровій стоматології, який надає клініцистам високоточні цифрові інструменти, розширені виробничі можливості та інтегровані робочі процеси, необхідні для спрощення цього переходу. Зрештою, цифровий хірургічний посібник являє собою остаточну інтеграцію реставраційних вимог, хірургічної безпеки та точності зуботехнічної лабораторії. Впроваджуючи цю технологію, ви підвищуєте рівень обслуговування, що надається вашим пацієнтам.
A: Керована хірургія зазвичай досягає субміліметрових відхилень як у точці входу, так і на вершині. Це різко контрастує з розміщенням від руки, яке часто демонструє більші кутові та позиційні розбіжності залежно від досвіду оператора.
A: Ні. Існують обмеження, такі як обмежене відкривання рота в задніх областях. Це може фізично запобігти введенню довгих керованих свердел і гільз, необхідних для процедури.
A: Вони оцифровують остаточне положення імплантату, передаючи точні 3D дані про розташування та кути до програмного забезпечення CAD/CAM для розробки остаточного або тимчасового протеза.
Відповідь: Хірургічні напрямні зазвичай друкуються на 3D з використанням біосумісних автоклавованих фотополімерних смол класу I або класу IIa для забезпечення безпеки та стабільності розмірів під час операції.
A: Пілотні направляючі лише направляють траєкторію першого свердла. Повністю керовані системи контролюють всю послідовність остеотомії та остаточну доставку імплантату.
A: Планування програмного забезпечення займає 20-30 хвилин. Друк вимагає 45-90 хвилин, потім приблизно 30 хвилин для промивання, затвердіння та вставлення металевих гільз.
A: Попередньо визначаючи точну глибину та кути відносно запланованої реставрації, направляючі запобігають естетичним ускладненням, таким як рецесія слизової оболонки, оголення металу або погані профілі появи зубів.


