
Wyświetlenia: 0 Autor: Edytor witryny Czas publikacji: 2026-07-08 Pochodzenie: Strona


Wszczepienie implantu z wolnej ręki niesie ze sobą nieodłączne odchylenia kliniczne, które mogą zagrozić ostatecznemu odbudowie. Opieranie się wyłącznie na wskazówkach wizualnych często skutkuje nieoptymalnym pozycjonowaniem. Implantologia cyfrowa zastępuje tę niepewność weryfikowalną precyzją wynikającą z protetyki. Rozbieżności pomiędzy umiejscowieniem chirurgicznym a profilami wyłaniania protezy często prowadzą do pogorszenia estetyki. Zwiększają także ryzyko awarii biomechanicznych i wydłużają czas przebywania pacjenta w fotelu. Fragmentaryczna komunikacja między zespołem klinicznym a laboratorium dentystycznym powoduje powstawanie błędów w całym procesie leczenia.
Wdrożenie standardowego Guided Surgery Workflow wypełnia krytyczną lukę pomiędzy gromadzeniem danych, wirtualnym planowaniem i wykonaniem zabiegu chirurgicznego. To systemowe podejście zapewnia przewidywalne wyniki od wstępnego skanowania do ostatecznej odbudowy. Optymalizuje wybór Łączniki implantów dentystycznych i elementy protetyczne jeszcze przed rozpoczęciem operacji. Ustanawiając płynną pętlę informacji zwrotnej pomiędzy kliniką a laboratorium, praktycy eliminują domysły, zmniejszają stres śródoperacyjny i zapewniają pacjentowi doskonałą opiekę.
Precyzja oparta na protetyce: zweryfikowany przebieg operacji sterowanej zmienia paradygmat z umieszczania „opieranego na kości” na „opieranego na protetyce”, bezpośrednio ograniczając powikłania odtwórcze.
Integralność danych jest najważniejsza: powodzenie całego przepływu pracy zależy od dokładnego nałożenia (łączenia) danych DICOM (CBCT) i STL/PLY (skanowanie wewnątrzustne).
Synergia kliniki i laboratorium: ustandaryzowane cyfrowe planowanie leczenia (DTP) umożliwia laboratoriom jednoczesne prefabrykowanie szablonów chirurgicznych i uzupełnień tymczasowych, drastycznie skracając czas przebywania pacjenta w fotelu.
Skalowalność a inwestycja: przejście na protokoły w pełni sterowane wymaga oceny kompromisów między prostotą zamkniętego ekosystemu a elastycznością otwartej architektury w przypadku inwestycji w sprzęt i oprogramowanie.
Skuteczna procedura z przewodnikiem zależy od ścisłego przestrzegania zaplanowanych wskaźników. Sukces kliniczny wymaga osiągnięcia odchylenia wierzchołkowego mniejszego niż 1,5 mm. Wymaga również mniej niż 4 stopnie odchylenia kątowego w porównaniu z planem wirtualnym. Przekroczenie tych tolerancji zakłóca fazę odbudowy. Dokładne umiejscowienie gwarantuje idealne dopasowanie implantu do planowanej trajektorii protetycznej. Utrzymanie tych ścisłych marginesów zapobiega katastrofalnym uszkodzeniom w pobliżu ważnych struktur anatomicznych, takich jak nerw zębodołowy dolny lub dno zatoki. Potrzebujesz systemu, który zablokuje te zmienne, zanim pacjent usiądzie na fotelu.
Różne scenariusze kliniczne wymagają różnych poziomów wskazówek chirurgicznych. W pełni sterowane systemy zapewniają bezpośrednią kontrolę nad zarządzaniem tkankami. Praktycy wykonują nakłuwanie tkanki bezpośrednio przez tuleję prowadzącą. Przygotowanie osteotomii i ostateczne wprowadzenie implantu są również kontrolowane przez tuleję, co decyduje o głębokości i kącie. Systemy z częściowym prowadzeniem zapewniają kontrolę wyłącznie nad trajektorią wiertła pilotującego. Klinicysta wykonuje pozostałą część osteotomii i umieszczania implantu odręcznie. Dynamiczna nawigacja wykorzystuje śledzenie optyczne w czasie rzeczywistym. Kamery śledzą kątnicę i anatomię pacjenta, stanowiąc alternatywę dla statycznych prowadnic chirurgicznych w skomplikowanych przypadkach dostępu.
Przyjęcie cyfrowych przepływów pracy wymaga oceny kosztów początkowych w porównaniu z długoterminową wydajnością. Oprogramowanie do planowania, zestawy do chirurgii i produkcja prowadnic wymagają kapitału początkowego. Jednakże koszty te są równoważone przez znaczne skrócenie aktywnego czasu operacji. Procedury sterowane skutkują mniejszą liczbą powikłań pooperacyjnych i mniejszą zachorowalnością pacjenta. Fazy odbudowy stają się bardzo usprawnione. Wstępnie zaplanowane komponenty pasują przewidywalnie, eliminując potrzebę szeroko zakrojonych regulacji fotela. Jeśli skrócisz 90-minutową operację odręczną do 30 minut wykonania z przewodnikiem, zwrot z inwestycji stanie się natychmiast widoczny.

Dokładne gromadzenie danych rozpoczyna się od wysokiej jakości tomografii komputerowej z wiązką stożkową (CBCT). Pole widzenia (FOV) musi obejmować całe miejsce operacji i odpowiednie punkty orientacyjne. Aby zapewnić dokładną ocenę gęstości kości, należy zminimalizować wielkość wokseli. Jasne mapowanie anatomiczne nerwu zębodołowego dolnego i zatoki szczękowej nie podlega negocjacjom. W przypadku pacjentów bezzębnych często wymagany jest protokół podwójnego skanowania. Wiąże się to z użyciem znaczników radiograficznych lub urządzeń skanujących w celu skorelowania anatomii pacjenta z proponowaną protezą. Na podstawie niewyraźnego lub uciętego skanu nie da się zaplanować precyzyjnej operacji.
Skanery wewnątrzustne rejestrują bardzo dokładne pliki STL lub PLY uzębienia. Skany te odwzorowują architekturę tkanek miękkich z niesamowitą szczegółowością. Właściwa izolacja i kontrola wilgoci mają kluczowe znaczenie dla uzyskania dokładnych wycisków optycznych. Gromadzenie się śliny zniekształci dane siatki. Jednakże IOS ma ograniczenia w przypadkach bezzębia pełnego łuku ze względu na brak wyraźnych punktów orientacyjnych anatomicznych. W takich sytuacjach konieczna staje się fotogrametria. Specjalistyczne obiekty skanujące lub pomocnicze modele fizyczne pomagają również w uchwyceniu dokładnej pozycji tkanki i implantu, gdy śledzenie optyczne traci swoje punkty odniesienia.
Łączenie danych może zostać poważnie zagrożone przez słabą jakość skanowania. Odpryski metalu z istniejących uzupełnień powodują powstawanie artefaktów w danych CBCT. Artefakty te przesłaniają istotną topografię kości i utrudniają dokładne nałożenie. Ruch pacjenta podczas skanów również powoduje zniekształcenia. Lekarze muszą ograniczać to ryzyko, stosując algorytmy redukcji artefaktów. Zapewnienie stabilności pacjenta podczas skanowania jest równie ważne dla zachowania integralności danych. Jeżeli pliki DICOM i STL nie zostaną zszyte idealnie, cały szablon chirurgiczny zostanie przesunięty, co sprawi, że przebieg pracy stanie się bezużyteczny.
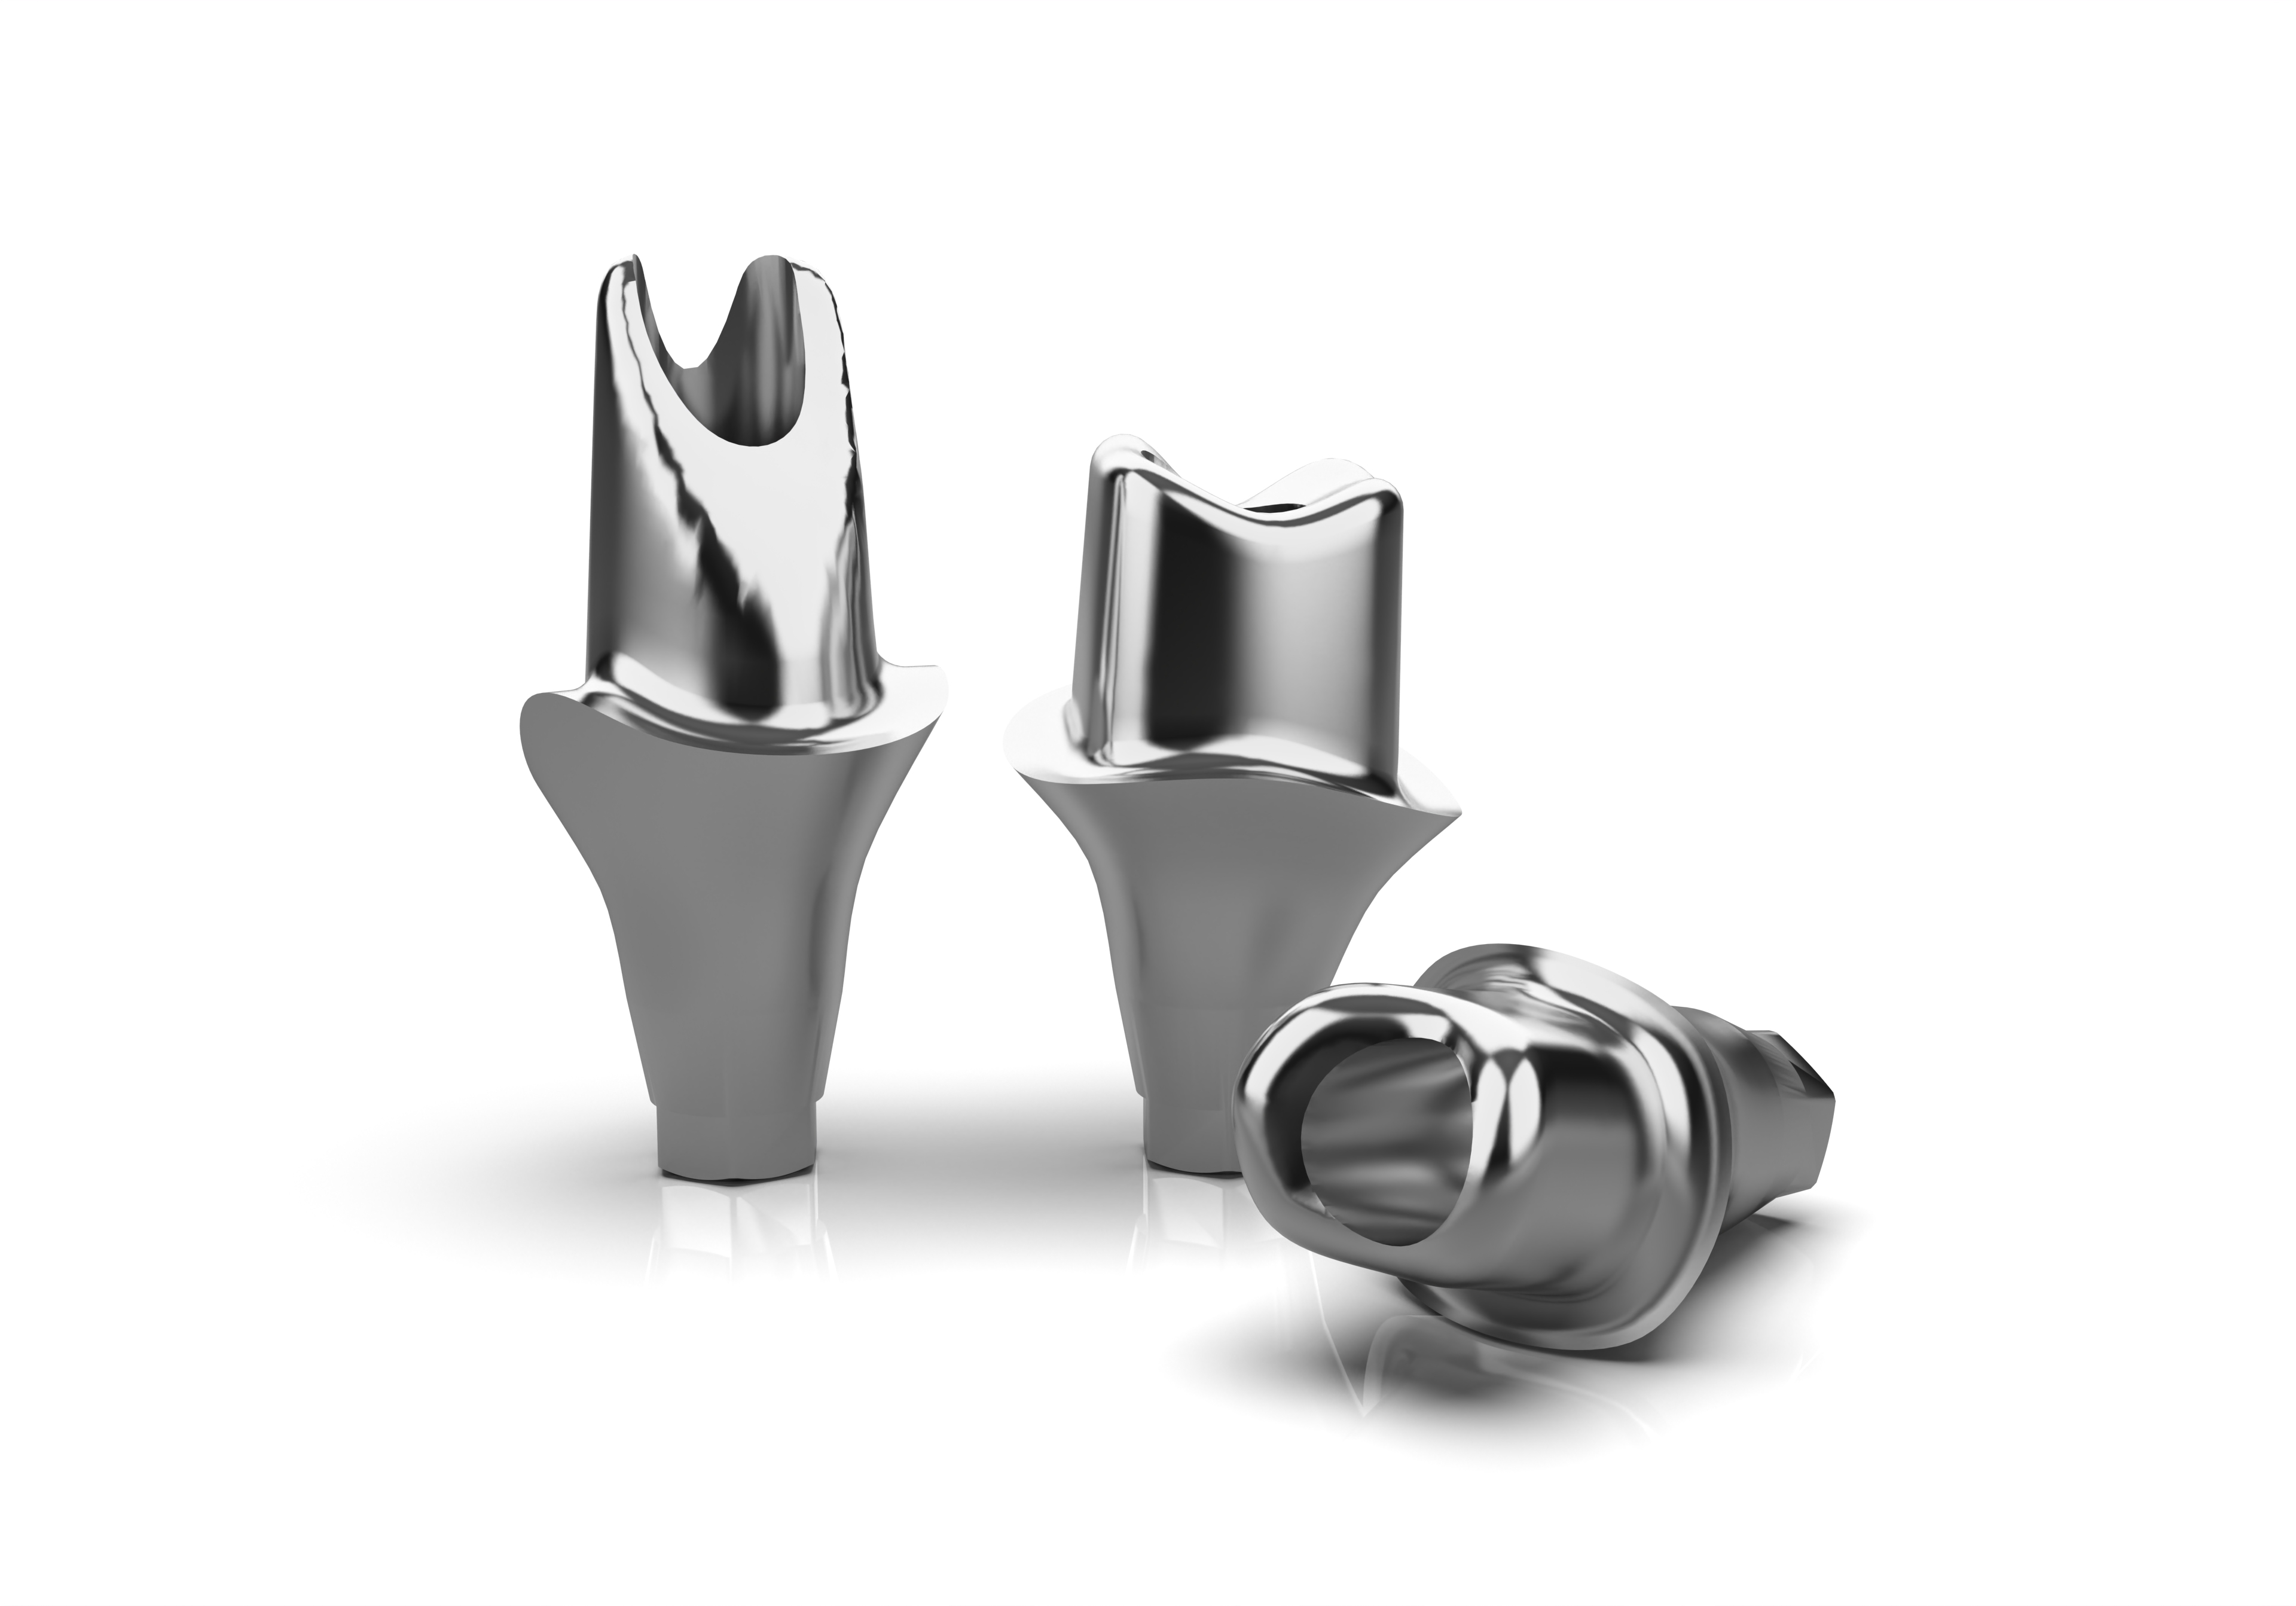
Kompleksowa recepta laboratoryjna zapobiega kosztownym błędom w komunikacji. Dokumentacja kliniczna musi zawierać wszystkie dane diagnostyczne dotyczące konkretnego pacjenta. Lekarze muszą określić swoje preferencje dotyczące systemu implantów i specyfikacje zestawu pod kontrolą chirurgiczną. Cele odbudowy muszą być jasno określone. Klinika i laboratorium muszą wcześnie dostosować się do parametrów projektowych. Muszą ustalić preferowany typ prowadnicy, niezależnie od tego, czy jest to ząb, błona śluzowa czy kość. Wymiary tulei i przesunięcia muszą zostać sfinalizowane przed fazą projektowania cyfrowego. Brak danych na tym etapie gwarantuje opóźnienia i przeróbki.
Planowanie operacji zawsze zaczyna się z wizją końca. Laboratorium musi znać ostateczny materiał protetyczny, aby móc zastosować inżynierię wsteczną w zakresie pozycjonowania implantu. Materiały takie jak tlenek cyrkonu, PMMA lub dwukrzemian litu narzucają określone wymagania dotyczące grubości i prześwitu. Strategię tymczasowych działań należy również określić z góry. Zespół musi wybrać pomiędzy natychmiastowym tymczasowym obciążeniem a opóźnionym podejściem do przywracania. Decyzja ta ma wpływ na projekt szablonu chirurgicznego i prefabrykację elementów tymczasowych. Nie można wszczepić implantu, a później zastanawiać się, jak go przywrócić.
Cyfrowe planowanie leczenia opiera się na dokładnej fuzji różnych zbiorów danych. Oprogramowanie nakłada dane kości CBCT na topografię powierzchni STL. Ten techniczny proces wymaga dostosowania wspólnych punktów odniesienia. Aby zapewnić dokładność szycia, lekarze muszą wykonać etapy weryfikacji specyficzne dla oprogramowania. Ocena przekrojów pozostałych zębów potwierdza ich wyrównanie. Sprawdzanie punktów orientacyjnych anatomii zapewnia, że skan tkanki miękkiej idealnie pasuje do podstawowego profilu kości. Jeśli zarys zębów w CBCT nie pasuje idealnie do siatki STL, należy ponownie rozpocząć proces wyrównywania.
Wirtualne umieszczenie implantu optymalizuje zarówno biologię, jak i biomechanikę. Lekarze wybierają makrogeometrię implantu na podstawie dostępnej objętości kości. Długość i średnicę dobiera się tak, aby zmaksymalizować pierwotną stabilność przy jednoczesnym poszanowaniu granic anatomicznych. Planowana przestrzeń odbudowy określa pionowe ustawienie platformy implantu. Prawidłowe wirtualne umieszczenie gwarantuje, że implant będzie w stanie utrzymać ostateczną protezę bez naruszania otaczających tkanek twardych i miękkich. Aby zapobiec długotrwałej recesji, należy pozostawić odpowiednią kość policzkową i zachować szerokość biologiczną.
Faza planowania musi obejmować wirtualny wybór wszystkich części odbudowy. Lekarze wirtualnie pozycjonują łączniki wielopunktowe (MUA) i podstawy tytanowe (bazy Ti). Łączniki niestandardowe zaprojektowano tak, aby zapewniały optymalny profil wyłaniania. Integracja odpowiednich komponentów zapobiega niepowodzeniom odbudowy. Zespół ocenia wysokość tkanki i trajektorię kanału śrubowego. Sfinalizowanie tych szczegółów przed operacją pozwala uniknąć powikłań estetycznych i słabości strukturalnych ostatecznej protezy. Jeśli kanał śruby wychodzi przez krawędź sieczną twarzy, należy skorygować kąt implantu w oprogramowaniu.
Prowadnice chirurgiczne są podzielone na kategorie według tkanek podtrzymujących. Prowadnice wsparte na zębach zapewniają najwyższą stabilność i dokładność w przypadku częściowego bezzębia. Prowadnice wsparte na błonie śluzowej są stosowane u pacjentów całkowicie bezzębnych, ale wymagają szpilek mocujących, aby zapobiec ruchowi. Prowadnice oparte na kości wymagają szerokiego odbicia tkanki. Każda kategoria ma specyficzne wskazania oparte na scenariuszu klinicznym. Wybór podpórki dyktuje podejście chirurgiczne i konstrukcję prowadnicy. Słabo podparta prowadnica ugnie się podczas wiercenia, niszcząc dokładność osteotomii.
Typ wsparcia przewodnika |
Wskazanie podstawowe |
Poziom stabilności |
Podejście chirurgiczne |
|---|---|---|---|
Obsługiwane przez zęby |
Brak jednego lub wielu zębów ze stabilnym uzębieniem sąsiadującym |
Wysoki |
Bez klapy lub z minimalną klapą |
Obsługiwane przez błonę śluzową |
Całkowicie bezzębne łuki ze zdrową tkanką |
Umiarkowany (wymaga kołków mocujących) |
Bez klapek (dziurkacz do tkanki) |
Obsługiwane przez kości |
Ciężka atrofia lub gdy wymagana jest redukcja kości |
Wysoka (bezpośredni kontakt z kością) |
Pełny płat śluzówkowo-okostnowy |
Projekt prowadnicy musi uwzględniać fizyczne wymiary narzędzi chirurgicznych. Parametry przesunięcia rurki prowadzącej muszą odpowiadać konkretnemu zestawowi do chirurgii prowadzonej. Wymiary tulei, w tym średnica wewnętrzna i zewnętrzna, muszą być dokładne. Okna inspekcyjne mają kluczowe znaczenie dla sprawdzenia całkowitego osadzenia prowadnicy. Należy uwzględnić kanały irygacyjne, aby umożliwić dotarcie płynu chłodzącego do miejsca osteotomii podczas wiercenia. Bez odpowiednich okienek irygacyjnych kość ulegnie przegrzaniu, co doprowadzi do martwicy i niepowodzenia implantu.
Metody produkcji wpływają na szybkość, koszt i dokładność prowadnicy. Technologie druku 3D, takie jak SLA, DLP i LCD, zapewniają szybką produkcję i wysoką rozdzielczość. Drukowanie jest bardzo opłacalne w przypadku standardowych szablonów chirurgicznych. Frezowanie zapewnia doskonałą sztywność strukturalną i przewidywalność w złożonych przypadkach. Do produkcji wymagane są biokompatybilne żywice klasy I lub IIa. Obowiązkowe są protokoły obróbki końcowej, obejmujące przemywanie alkoholem izopropylowym i utwardzanie promieniami UV. W projekcie cyfrowym należy uwzględnić kompensację skurczu, aby zapewnić idealne dopasowanie metalowych tulei.
Dokładność ostatecznego przewodnika zależy od kalibracji sprzętu. Kalibracja drukarki ma bezpośredni wpływ na dokładność wymiarową drukowanej części. Skurcz żywicy może zmienić pasowanie cierne metalowych tulei prowadzących. Jeśli tuleje są zbyt luźne, tor wiercenia będzie się różnić. Jeżeli prowadnica się skurczy, nie będzie biernie przylegać do anatomii pacjenta. Ścisła kontrola jakości zapewnia dokładne osadzenie prowadnicy. Aby zachować te wąskie tolerancje, należy co tydzień kalibrować drukarkę 3D.
Przewodniki chirurgiczne muszą zostać zatwierdzone przed przybyciem pacjenta. Ustal protokoły weryfikacji drukowanego przewodnika na modelu wzorcowym. Model ten można fizycznie wylać lub wydrukować w 3D z oryginalnego skanu. Lekarze muszą sprawdzić, czy nie występuje fizyczne kołysanie lub niestabilność. Przewodnik musi zademonstrować bierne siedzenie bez nadmiernej siły. Aby zapobiec powikłaniom śródoperacyjnym, należy potwierdzić trzymanie rękawa i dokładność połączenia prowadnicy z tuleją. Jeśli przewodnik kołysze się na modelu, będzie on kołysał się w ustach.
Przejrzysta komunikacja pomiędzy kliniką a laboratorium zapewnia gotowość operacyjną. Laboratorium musi zapewnić kompleksową dokumentację wraz z przewodnikiem chirurgicznym. Obejmuje to szczegółowe raporty chirurgiczne i szczegółowe protokoły wierceń. Pliki eksportowe należy udostępnić do oceny klinicznej. Przepływ pracy często obejmuje wstępne frezowanie lub drukowanie tymczasowych uzupełnień 3D. Te uzupełnienia tymczasowe są wytwarzane w oparciu o zatwierdzony DTP, co zapewnia ich idealne dopasowanie natychmiast po wszczepieniu implantu pod kontrolą. Chirurg nigdy nie powinien być zmuszony do zgadywania, jaką kolejność ćwiczeń zastosować w dniu operacji.
Wykonanie kliniczne rozpoczyna się od dokładnego osadzenia prowadnicy chirurgicznej. Lekarz umieszcza prowadnicę nad podpierającymi zębami lub tkanką. Dopasowane, pasywne dopasowanie jest weryfikowane wizualnie przez zaprojektowane okienka inspekcyjne. Prowadnica nie może się kołysać ani przesuwać pod lekkim naciskiem. W przypadkach bezzębnych lub podpartych na błonie śluzowej prowadnica jest zabezpieczana za pomocą kołków mocujących lub kotwiących. Przed rozpoczęciem wiercenia wymagana jest absolutna stabilność. Jeśli wykryjesz jakikolwiek ruch, zatrzymaj się i ponownie oceń osadzenie.
Umieścić i sprawdzić szablon chirurgiczny za pomocą okienka inspekcyjnego.
W przypadku konstrukcji opartej na błonie śluzowej zabezpieczyć prowadnicę kołkami mocującymi.
Aby uzyskać dostęp bezpłatowy, należy wykonać nakłucie tkanki miękkiej bezpośrednio przez tuleję prowadzącą.
Za pomocą wiertła korowego zaznaczyć kość i rozpocząć osteotomię.
Postępuj zgodnie z protokołem wiercenia sekwencyjnego, korzystając z klawiszy z przewodnikiem, aby kontrolować głębokość i trajektorię.
Zastosuj obfitą irygację zewnętrzną, aby zapobiec przegrzaniu kości w zamkniętym rękawie.
Wszczepienie implantu to ostatni krok chirurgiczny w sterowanym procesie. Korpus implantu jest unoszony za pomocą prowadzonego uchwytu implantu lub wkrętaka. Wprowadza się go bezpośrednio przez tuleję prowadzącą. Tuleja precyzyjnie kontroluje pionową głębokość implantu. Określa także moment obrotowy połączenia implantu. Zapewnia to idealne dopasowanie wewnętrznego połączenia sześciokątnego lub stożkowego do wcześniej zaplanowanych elementów protetycznych. Nie dokręcaj zbyt mocno implantu w prowadniku, ponieważ może to spowodować pęknięcie żywicy.
Chirurgia sterowana ułatwia bezproblemowe protokoły natychmiastowego ładowania. Po wszczepieniu do implantu mocuje się zaplanowane łączniki. Przejście od założenia chirurgicznego do założenia protetycznego jest szybkie i przewidywalne. Lekarze korzystają z systemów zakładania protez z przewodnikiem i indeksowania, aby przenieść wirtualny plan do rzeczywistości. Osadzanie uzupełnienia tymczasowego sprawdza się radiologicznie. Korekty zgryzu są minimalne, ponieważ proteza została zaprojektowana zgodnie z planem chirurgicznym. W tym przypadku planowanie z góry opłaca się w postaci ogromnych oszczędności czasu pracy.
Prowadnice chirurgiczne czasami nie są prawidłowo osadzone w dniu operacji. Lekarze muszą szybko zdiagnozować przyczynę śródoperacyjnego nieprawidłowego dopasowania. Częstymi winowajcami są nieuchwycone tkanki miękkie lub niepełne osadzenie na dystalnych zębach. Jeżeli prowadnicy nie można wyregulować, lekarz musi przejść na podejście odręczne. W ciężkich przypadkach operację należy przerwać. Modyfikowanie konstrukcji prowadnicy przy fotelu jest ryzykowne i często zagraża zaplanowanej trajektorii. Nigdy nie zmuszaj przewodnika do siedzenia; wprowadzicie jedynie ogromne odchylenia.
Wszczepienie implantu w odcinku tylnym wiąże się z wyjątkowymi wyzwaniami przestrzennymi. Łączna wysokość implantu, wiertła, rękojeści i tulei prowadzącej często przekracza pionowy odstęp pacjenta. Strategie radzenia sobie z ograniczonym otwieraniem ust należy zaplanować z wyprzedzeniem. Lekarze mogą używać krótkich wierteł lub prowadnic chirurgicznych z dostępem bocznym. W niektórych przypadkach konieczne jest częściowe podejście ukierunkowane na miejsca tylne, aby uwzględnić fizyczne ograniczenia anatomii pacjenta. Zawsze sprawdzaj maksymalne otwarcie podczas wstępnej konsultacji.
Zrozumienie łańcucha błędów skumulowanych ma kluczowe znaczenie dla bezpieczeństwa pacjenta. Błędy wynikają ze zniekształcenia skanu, niedokładności wyrównania DTP, skurczu wydruku 3D i ręcznego luzu chirurgicznego w rękawie. Te mikroodchylenia nasilają się podczas zabiegu. Lekarze muszą zachować bezpieczną odległość od ważnych struktur anatomicznych. Zaplanowanie marginesu bezpieczeństwa od 1,5 mm do 2 mm od nerwów i sąsiednich korzeni zmniejsza ryzyko skumulowanego odchylenia. Nie należy planować implantu bezpośrednio przy dnie zatoki, nie spodziewając się jego perforacji.
Przeprowadź audyt swojego obecnego sprzętu do gromadzenia danych, aby upewnić się, że dokładność CBCT i IOS spełnia standardy chirurgii prowadzonej.
Ustal ścisły protokół komunikacji cyfrowej i listę kontrolną recept w preferowanym laboratorium dentystycznym.
Rozpocznij wdrażanie od prostych przypadków z jednym zębem i podpartymi zębami, aby zbudować pewność siebie zespołu.
Zainwestuj w kompleksowe szkolenia dla personelu klinicznego dotyczące protokołów wierceń z przewodnikiem i rozwiązywania problemów.
Odp.: W pełni sterowana operacja kontroluje całą osteotomię i wprowadzenie implantu przez tuleję prowadzącą. Chirurgia częściowo sterowana narzuca jedynie trajektorię początkowego wiertła pilotażowego, pozostawiając dalsze wiercenie i wszczepianie implantu lekarzowi samodzielnie.
Odp.: Jeśli są odpowiednio zaplanowane i wyprodukowane przy użyciu skalibrowanych drukarek, prowadnice wydrukowane w 3D są bardzo dokładne. Badania kliniczne na ogół wykazują odchylenia wierzchołkowe mniejsze niż 1,5 mm i odchylenia kątowe mniejsze niż 4 stopnie w porównaniu z wirtualnym planem leczenia.
O: Tak. W przypadku pełnego łuku zazwyczaj wykorzystuje się prowadnice wspierane przez błonę śluzową lub kości. Prowadnice te wymagają kołków kotwiących dla zapewnienia stabilności. Aby dokładnie uchwycić topografię tkanki i kości u pacjentów bezzębnych, często konieczne są protokoły podwójnego skanowania lub fotogrametria.
Odp.: Laboratorium wymaga plików DICOM ze skanu CBCT pod kątem danych dotyczących kości oraz plików STL lub PLY ze skanera wewnątrzustnego do analizy topografii powierzchni. Potrzebują także szczegółowej recepty opisującej system implantów, cele odbudowy i preferencje przewodnika.
Odp.: Chirurgia sterowana umożliwia klinicystom wirtualny wybór i umiejscowienie filarów i elementów protetycznych przed operacją. To podejście oparte na protetyce zapewnia umieszczenie implantu dokładnie w miejscu niezbędnym do optymalnego wsparcia wcześniej zaplanowanego uzupełnienia.
Odp.: Błędy dopasowania są zwykle spowodowane niedokładnymi skanami wewnątrzustnymi, nieuchwyconą tkanką miękką, ruchem pacjenta podczas CBCT lub skurczem żywicy drukarki 3D. Nieusunięcie tymczasowych uzupełnień lub kamienia nazębnego przed osadzeniem prowadnicy może również uniemożliwić pasywne dopasowanie.
O: Nie. Chociaż chirurgia pod kontrolą ułatwia zabiegi bezpłatowe, płat jest wymagany w przypadku niewystarczającej ilości zrogowaciałej tkanki, jeśli konieczny jest przeszczep kości lub jeśli podczas zabiegu wykorzystywana jest prowadnica wsparta na kości.


